
티스토리 뷰
이 절에서는 모션캡처(Motion Capture)의 개념과 발전 과정을 이해하고, 광학식과 비광학식 모션캡처의 기술적 차이를 설명한다. 또한 관성센서, 마커, 스켈레톤, 리깅, 리타기팅과 같은 핵심 개념을 학습하고, 실제 인간의 움직임이 센서 데이터로 변환된 뒤 3D 캐릭터 애니메이션으로 재현되는 전체 처리 과정을 이해한다. 나아가 모션캡처를 영화와 게임 제작 기술에 한정하지 않고, 디지털 휴먼, 인터랙티브 미디어, VR·AR, 버추얼 프로덕션 등 디자인테크놀러지 분야의 핵심 기반 기술로 확장하여 살펴본다.
Section 01. 모션캡처의 이해
1.1 모션캡처란 무엇인가
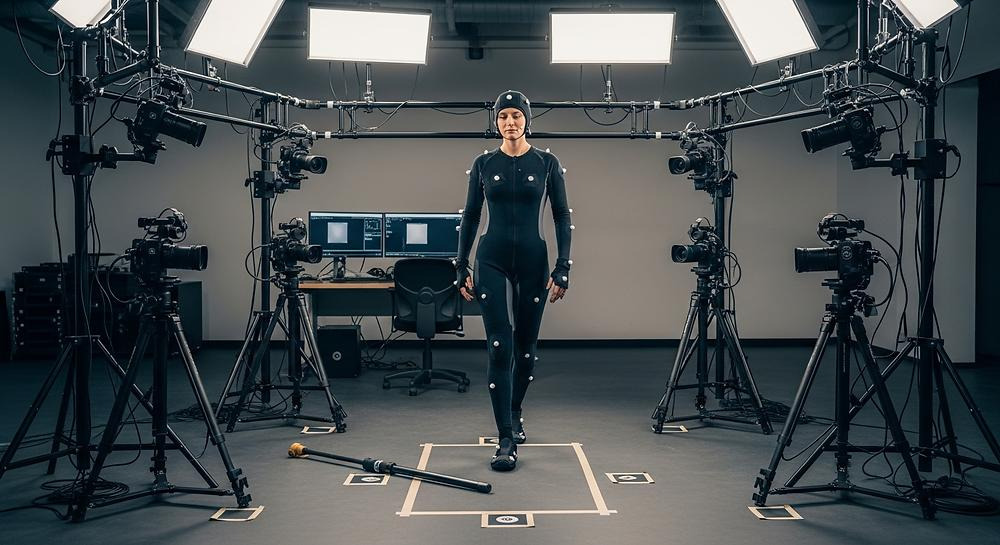
모션캡처(Motion Capture, MoCap)는 사람이나 동물, 기계와 같은 대상의 움직임을 센서나 카메라로 측정하여 디지털 데이터로 변환하고, 이를 컴퓨터 그래픽 캐릭터나 가상 객체의 움직임으로 재현하는 기술이다.
전통적인 애니메이션에서는 애니메이터가 캐릭터의 움직임을 프레임 단위로 직접 생성하여야 했다. 키 프레임 애니메이션(Keyframe Animation)은 이러한 대표적인 제작 방식이다. 그러나 실제 인간의 움직임은 어깨, 팔꿈치, 손목처럼 여러 관절이 동시에 영향을 주고받으며 미세하게 변화하기 때문에 모든 움직임을 수작업으로 사실적으로 재현하려면 상당한 시간과 노동이 필요하다. 모션캡처는 이러한 문제를 해결하기 위한 기술적 접근이다.
실제 사람이 수행한 동작을 직접 기록함으로써 다음과 같은 정보를 데이터로 획득할 수 있다.
- 신체 부위의 위치(Position)
- 관절의 회전(Rotation)
- 이동 속도(Velocity)
- 가속도(Acceleration)
- 자세(Pose)
- 시간에 따른 움직임의 변화(Motion over Time)
따라서 모션캡처의 핵심은 단순히 사람을 촬영하는 것이 아니라 인간의 움직임을 계산 가능한 데이터(Computational Data)로 변환하는 것에 있다.
모션캡처(Motion Capture, MoCap)는 사람이나 사물의 위치, 방향, 회전 등의 움직임을 측정하여 디지털 데이터로 기록하는 기술이다. 일반적인 동영상 촬영은 움직이는 대상의 외형을 연속적인 이미지로 기록하지만, 모션캡처는 움직임을 구성하는 관절의 위치와 회전 정보를 데이터로 표현한다.
1.2 움직임도 디지털 미디어 데이터이다.
디지털미디어에서는 문자, 이미지, 소리, 영상뿐 아니라 인간의 동작도 데이터로 표현할 수 있다.
사람이 오른팔을 들어 올리는 간단한 동작을 생각하여 보자. 인간은 이를 하나의 연속적인 행위로 인식하지만 컴퓨터는 “팔을 들었다”라는 의미를 직접 이해하지 못한다.
예를 들어 사람이 오른팔을 들어 올리는 동작은 다음과 같이 처리된다.
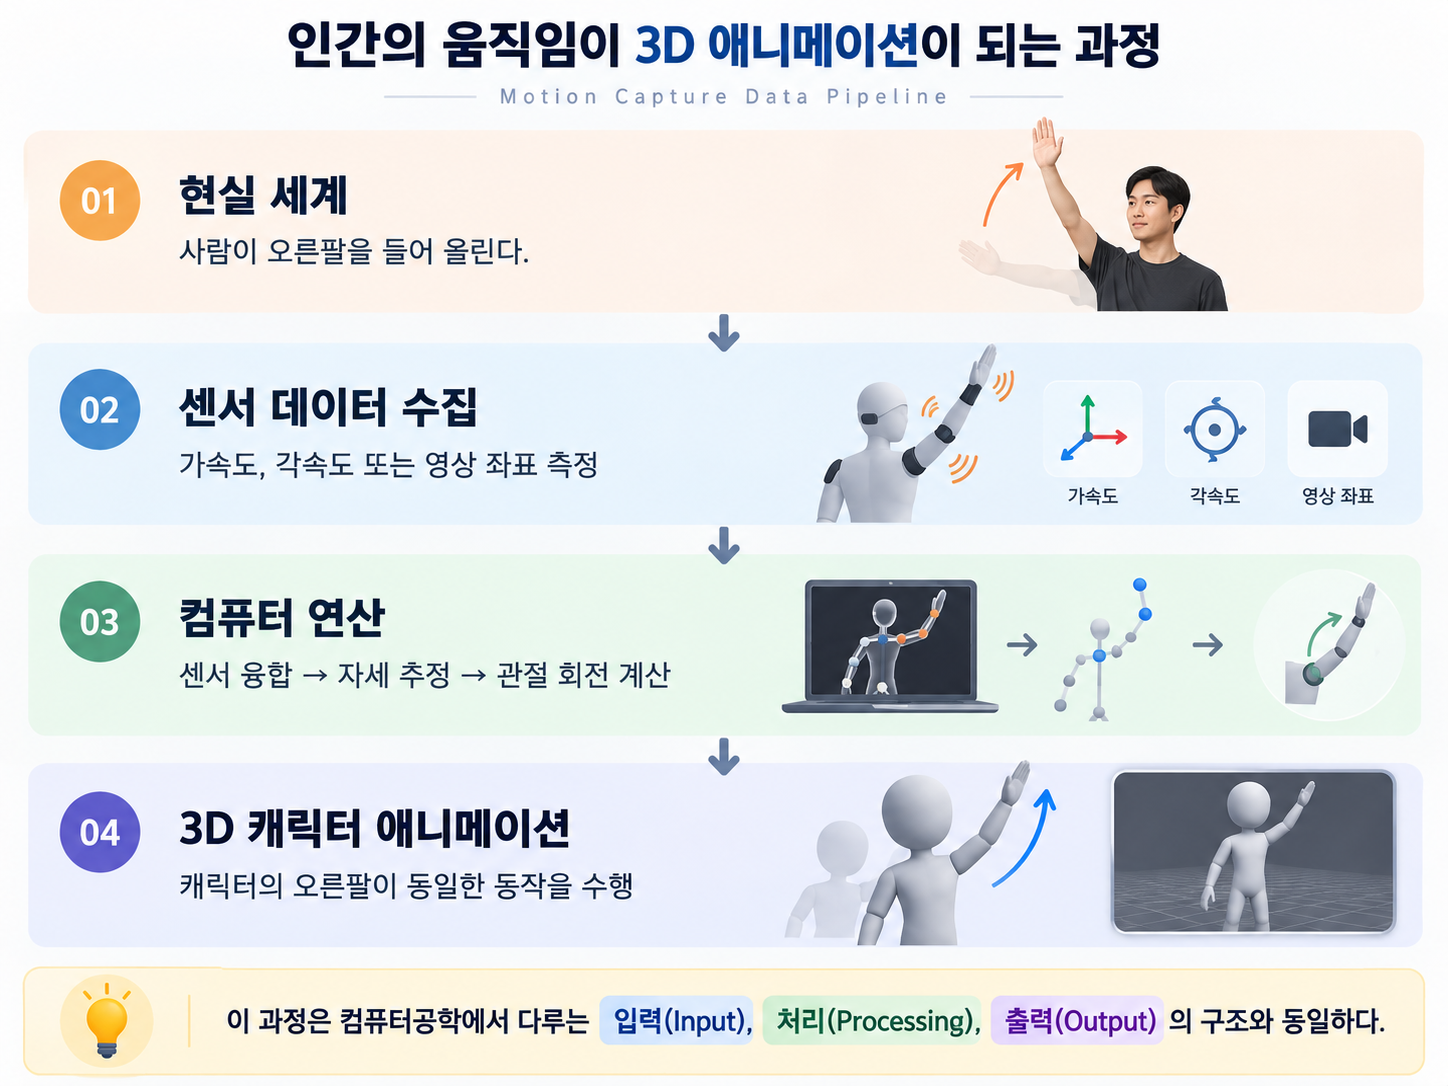
예를 들어 어깨 관절의 위치를 3차원 좌표로 표현하면 다음과 같다.
P=(x,y,z)
여기에 관절의 회전 정보가 추가되면서 캐릭터의 자세를 구성할 수 있다. 따라서 모션캡처는 현실의 물리적 움직임을 디지털 데이터로 변환하는 디지털화(Digitization) 과정이라고 볼 수 있다.
Section 02. 모션캡처의 발전
2.1 초기 단계
1950~1960년대에는 레이더, 광학센서 등의 기술이 군사 및 과학 분야에서 사용되면서 물체의 위치와 움직임을 추적하는 기술적 기반이 발전하였다. 이 단계에서는 현재와 같은 영화 제작용 모션캡처라기보다 물체의 이동을 측정하고 추적하는 기술이 중심이었다.
2.2 컴퓨터 그래픽과의 결합
1970~1980년대에는 컴퓨터 그래픽스(Computer Graphics)의 발전으로 움직임 데이터를 화면에 시각화할 수 있게 되었다. 모션 데이터는 단순한 측정값에서 벗어나 디지털 캐릭터를 움직이는 애니메이션 데이터로 활용되기 시작하였다. 이 시기부터 모션캡처는 다음 두 분야가 결합된 기술로 발전하였다.
[ Motion Measurement + Computer Graphics ]
2.3 광학식 모션캡처의 발전
1990년대에는 여러 대의 카메라와 마커를 이용한 광학식 모션캡처(Optical Motion Capture)가 발전하였다. 여러 카메라가 동일한 마커를 다른 방향에서 관찰하면 각 영상에서 획득한 2차원 정보를 이용하여 3차원 공간상의 위치를 계산할 수 있다. 이는 컴퓨터비전 분야의 다중 시점 기하학(Multiple View Geometry)과 연관된다.
2.4 관성센서 기반 모션캡처
2000년대 이후 MEMS(Micro-Electro-Mechanical Systems) 센서의 소형화와 성능 향상으로 가속도 센서, 자이로스코프, 지자기 센서를 조합한 관성식 모션캡처가 널리 활용되기 시작하였다. 카메라 없이도 움직임을 측정할 수 있기 때문에 장소의 제약이 줄어들었으며, 야외나 공연장에서도 활용할 수 있게 되었다.
2.5 실시간 모션캡처
2010년대 이후에는 컴퓨팅 성능과 실시간 렌더링 기술의 발전으로 다음과 같은 분야로 확대되었다.
- 영화
- 게임
- 애니메이션
- VR
- AR
- 스포츠 분석
- 의료 및 재활
- 가상공연
- 디지털 휴먼
- 버추얼 프로덕션
특히 실시간 엔진(Real-time Engine)과 연결되면서 모션캡처 결과를 즉시 가상 캐릭터에 적용하는 것이 가능해졌다.
Section 03. 모션캡처의 기본 처리 과정
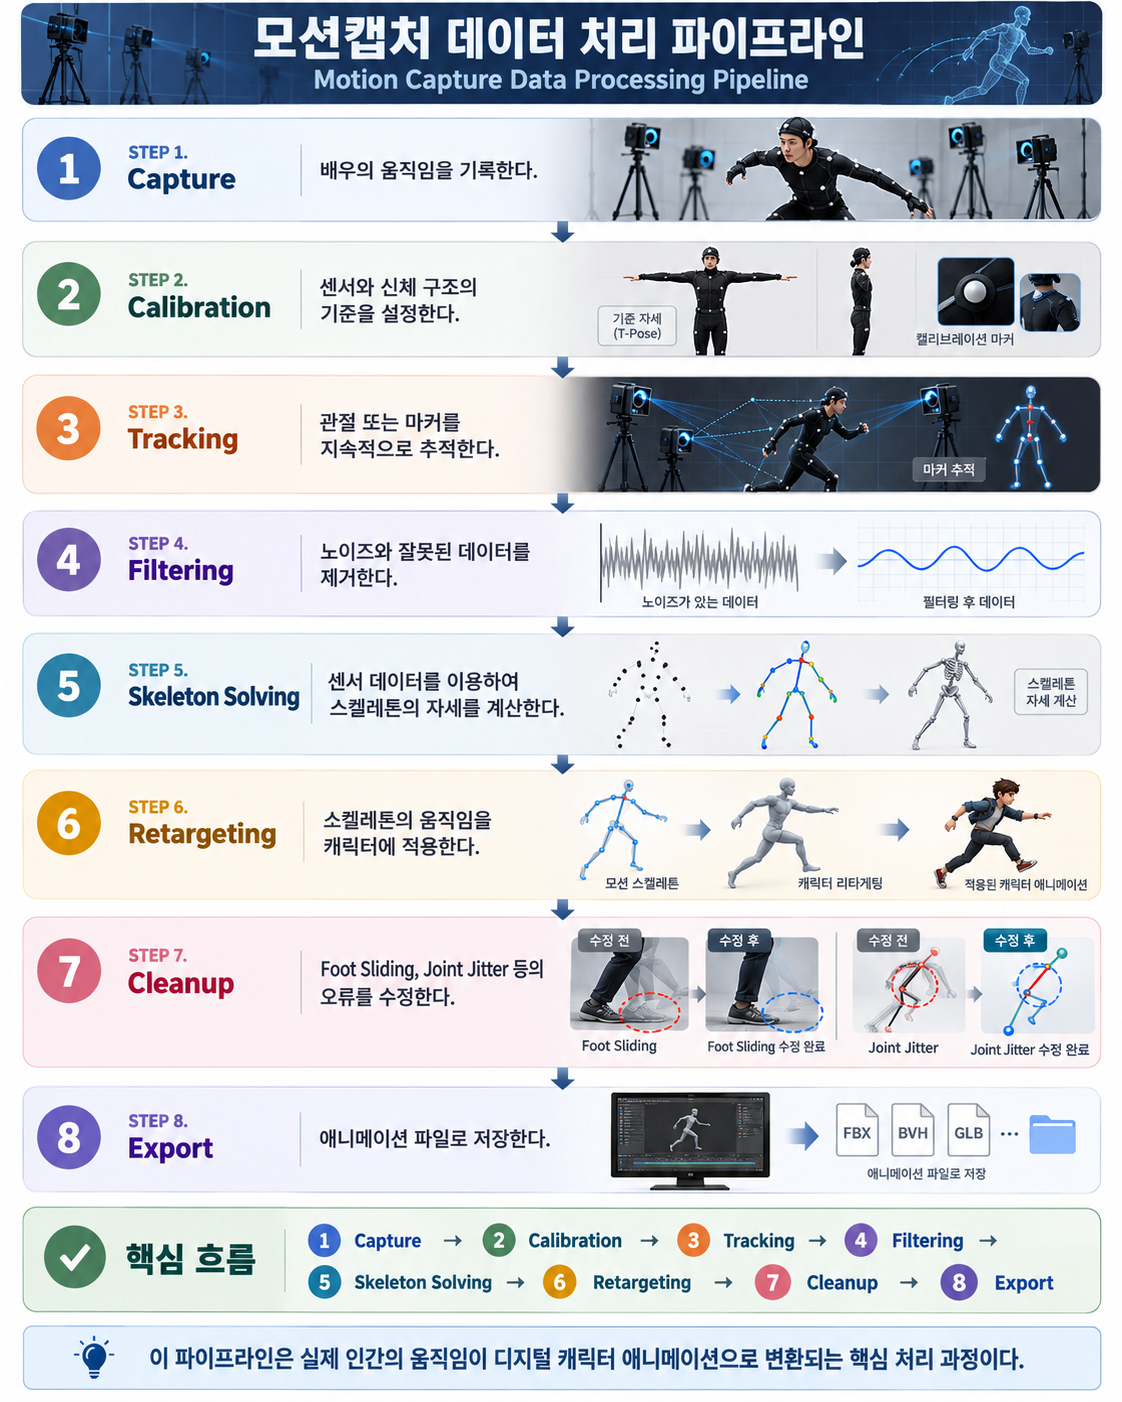
3.1 데이터 수집(Data Acquisition) - Capture
배우나 대상의 신체에 마커 또는 센서를 부착하고 움직임을 측정한다. 이 단계에서 시스템은 다음 정보를 획득한다.
- 위치
- 회전
- 가속도
- 각속도
- 영상상의 특징점 위치
어떤 정보를 수집하는지는 모션캡처 방식에 따라 달라진다.
3.2 데이터 처리(Data Processing)
센서 데이터에는 잡음(Noise), 센서 오차, 누락 데이터 등이 포함될 수 있다. 따라서 다음과 같은 처리가 필요하다.
원시 데이터
→ 노이즈 제거
→ 센서 융합
→ 자세 추정
→ 관절 위치 계산
관성식 모션캡처에서는 여러 센서에서 얻은 측정값을 통합하는 센서 융합(Sensor Fusion)이 중요한 역할을 한다.
3.3 애니메이션 적용(Animation Mapping)
처리된 움직임은 스켈레톤(Skeleton) 형태로 표현되고, 최종적으로 3D 캐릭터의 리그(Rig)에 적용된다. 이 과정에서 중요한 기술이 리타기팅(Retargeting)이다.
Section 04. 핵심 기술 6가지
4.1 관성 센서와 센서 융합 (IMU & Sensor Fusion)
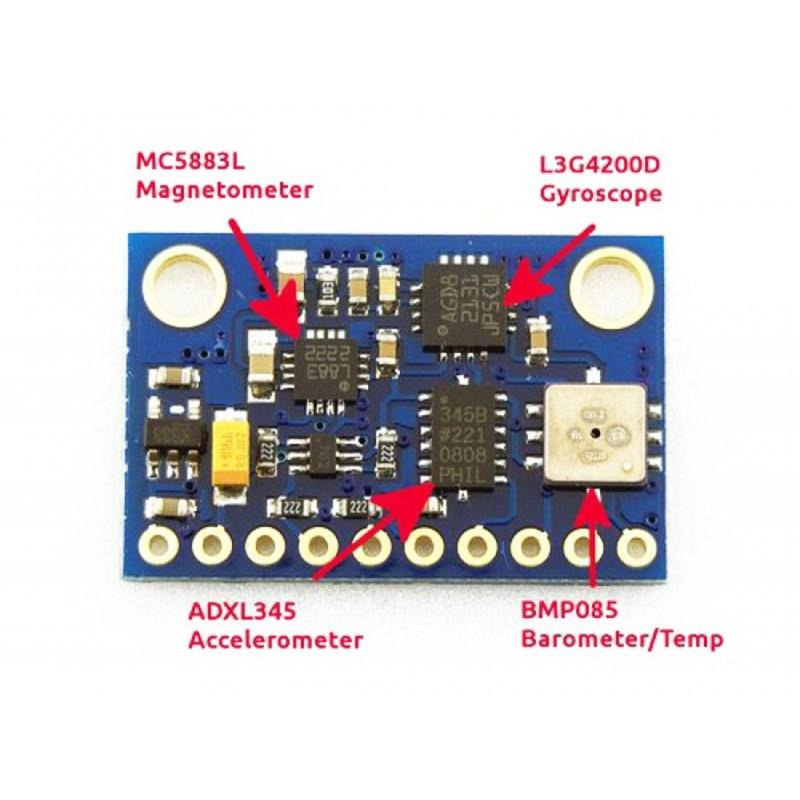
관성식 모션캡처가 가속도 센서, 자이로 센서, 지자기 센서를 조합하여 움직임을 측정.
이때 사용하는 핵심 장치가 관성측정장치(Inertial Measurement Unit, IMU)이다.
| 샌서 | 측정 대상 | 역할 |
| 가속도계(Accelerometer) | 가속도와 중력 성분 | 기울기 추정 보조 |
| 자이로스코프(Gyroscope) | 각속도 | 회전 변화 추적 |
| 지자기 센서(Magnetometer) | 자기장 | 방향 추정 보조 |
센서 하나만으로는 안정적인 자세 추정이 어렵다. 따라서 여러 센서의 측정값을 결합하는 센서 융합(Sensor Fusion) 기술을 사용한다. 대표적인 알고리즘으로는 칼만 필터(Kalman Filter), 상보 필터(Complementary Filter) 등이 있다.
* 스마트폰의 화면 자동 회전, 드론의 자세 제어, 로봇의 방향 추정에도 관련 센서 기술이 사용된다.
상보 필터(Complementary Filter)
상보 필터는 쉽게 말하면 “빠른 변화는 자이로를 믿고, 장기적인 기준은 가속도 센서를 믿자”는 방식이다. 자이로 센서는 순간적인 회전 변화에는 강하지만 시간이 지날수록 드리프트가 생길 수 있다. 반대로 가속도 센서는 장기적인 기울기 기준은 잘 잡지만 움직임이 크면 순간적으로 흔들릴 수 있다. 그래서 두 값을 적절히 섞는다.
자동차를 운전한다고 생각하여 보자.
자이로는 운전자가 순간적으로 핸들을 얼마나 돌렸는지 알려주는 사람이고, 가속도 센서는 도로의 전체적인 방향을 알려주는 내비게이션이라고 볼 수 있다.
둘 중 하나만 믿는 것보다 둘을 함께 참고하면 더 안정적인 방향을 얻을 수 있다.
칼만 필터(Kalman Filter)
칼만 필터는 조금 더 지능적인 방식이다. 핵심은 단순히 두 센서 값을 평균내는 것이 아니라,
“지금 센서 값이 얼마나 믿을 만한가?”
를 계산하면서 가장 가능성이 높은 상태를 추정하는 것이다. 칼만 필터는 두 단계를 반복한다.
① 예측(Prediction)
이전 상태를 바탕으로 현재 상태를 예상한다.
예를 들어
“방금까지 팔이 위쪽으로 움직이고 있었으니, 지금도 조금 더 올라갔을 것이다.”
라고 예측한다.
② 보정(Update)
실제 센서 값을 확인하고 예측을 수정한다.
“센서를 보니 예상보다 덜 움직였네. 그러면 값을 조금 수정하자.”
이 과정을 매우 빠르게 반복한다.
상보 필터는 “센서별 장점을 적절한 비율로 섞는 방법”이고, 칼만 필터는 “이전 상태를 예측하고 센서의 신뢰도를 고려하여 계속 수정하는 방법”이다.
“자이로는 순간적인 움직임에는 강하지만 시간이 지나면 방향을 조금씩 잃어버린다. 가속도 센서는 전체 방향은 알려주지만 빠르게 움직이면 흔들린다. 그래서 둘의 장점을 합치는 것이 센서 융합이고, 간단하게 합치는 것이 상보 필터, 조금 더 똑똑하게 예측하고 수정하는 것이 칼만 필터이다.”
4.2 3차원 좌표계와 회전 변환 (3D Coordinate & Rotation)
모션캡처 데이터를 컴퓨터에서 처리하려면 3차원 좌표계를 이해하여야 한다. 3차원 공간의 한 점은 일반적으로 다음과 같이 표현한다.
P=(x,y,z)
하지만 위치 정보만으로는 관절의 움직임을 충분히 설명할 수 없다. 관절이 어느 방향으로 얼마나 회전하였는지 표현하는 회전 정보가 필요하다.
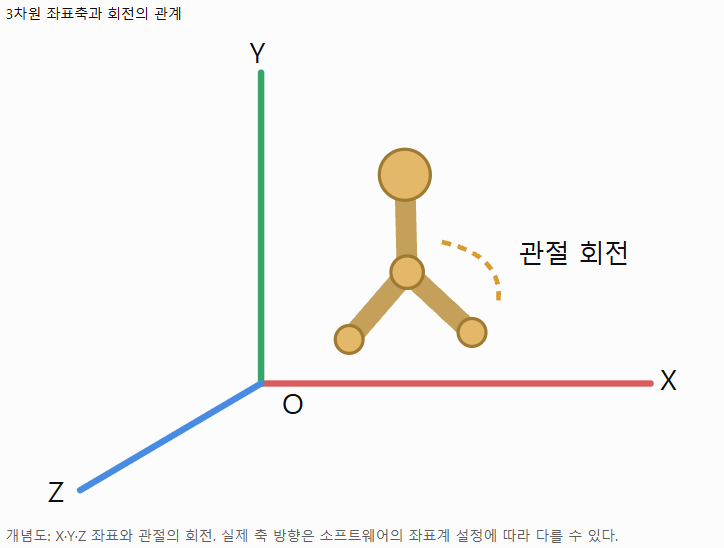
3차원 회전 표현에는 오일러 각(Euler Angles), 회전 행렬(Rotation Matrix), 쿼터니언(Quaternion)이 사용된다. 특히 쿼터니언은 회전 보간에 유용하고 오일러 각 표현에서 발생할 수 있는 짐벌 락(Gimbal Lock) 문제를 피할 수 있어 3D 애니메이션과 게임 엔진에서 널리 사용된다.
Euler Angle
X, Y, Z 축을 중심으로 한 회전을 순서대로 표현한다. 사람이 이해하기 쉽지만 회전 순서에 따라 결과가 달라질 수 있고 짐벌 락(Gimbal Lock) 문제가 발생할 수 있다.
Rotation Matrix
3×3 행렬을 이용하여 회전을 나타낸다. 수학적 변환에 적합하지만 데이터가 상대적으로 많다.
Quaternion
4개의 값으로 3차원 회전을 표현한다.
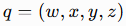
쿼터니언은 3D 애니메이션에서 회전을 부드럽게 보간하는 데 매우 중요하다. Shoemake는 컴퓨터 애니메이션에서 쿼터니언을 이용한 회전 보간 방법을 제시하면서 이후 그래픽스 분야의 핵심 기반을 마련하였다.
4.3 드리프트와 캘리브레이션 (Drift & Calibration)
드리프트(Drift)
관성식 모션캡처의 중요한 기술적 한계는 드리프트(Drift)이다. 드리프트는 센서 측정 오차가 시간에 따라 누적되면서 추정된 자세나 위치가 실제 값에서 벗어나는 현상이다. 또한 지자기 센서를 사용하는 시스템은 주변 철 구조물과 전자기기의 자기장 간섭(Magnetic Distortion)에 영향을 받을 수 있다. 따라서 촬영 전에 캘리브레이션(Calibration)을 수행하는 것이 중요하다.
캘리브레이션
캘리브레이션(Calibration)은 이러한 측정 환경과 센서의 기준 상태를 설정하는 과정이다. 다만 캘리브레이션만으로 모든 오차가 제거되는 것은 아니다. 배우가 모션캡처 슈트를 착용한 이후 특정한 기준 자세를 취하는 이유가 여기에 있다.
시스템은 그 자세를 기준으로
- 센서 방향
- 관절 위치
- 신체 비율
- 스켈레톤 구조
를 설정한다. 따라서 캘리브레이션이 잘못되면 이후의 모든 자세 계산에 오차가 발생할 수 있다.
* 배우가 가만히 서 있는데 3D 캐릭터의 방향이 조금씩 변한다면 어떤 센서나 알고리즘을 점검하여야 할까?
4.4 스켈레톤과 리깅 (Skeleton & Rigging)

스켈레톤(Skeleton)은 3D 캐릭터의 관절과 뼈로 구성된 계층 구조이다. 리깅(Rigging)은 이러한 뼈대와 제어 장치를 이용하여 3D 모델을 움직일 수 있도록 설정하는 과정이다.
인간의 골격을 단순화하여 관절과 뼈의 계층 관계로 표현한다. 예를 들어 팔은 다음과 같은 구조로 볼 수 있다.
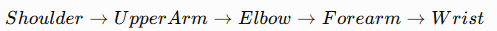
인간의 몸처럼 부모 관절의 움직임이 자식 관절에 영향을 주는 구조를 계층적 변환(Hierarchical Transformation)이라고 한다. 예를 들어 어깨 관절이 회전하면 팔꿈치와 손목의 위치도 함께 변한다. 이는 로봇공학의 순기구학(Forward Kinematics)과 밀접하게 관련된다.
Rigging
리깅(Rigging)은 3D 캐릭터에 스켈레톤과 움직임 제어 구조를 설정하는 과정이다. 스켈레톤이 단순한 뼈대라면 Rig는 애니메이터가 캐릭터를 효과적으로 제어하도록 구성한 보다 넓은 시스템이라고 볼 수 있다
Forward Kinematics와 Inverse Kinematics
모션캡처를 이해하기 위해서는 두 가지 기본 개념을 알아둘 필요가 있다.
Forward Kinematics, FK
부모 관절의 회전을 기준으로 자식 관절의 위치를 계산한다. 예를 들어
어깨 회전 → 팔꿈치 이동 → 손목 이동 방식이다.
Inverse Kinematics, IK
반대로 손이나 발의 목표 위치를 먼저 지정하고 필요한 관절 각도를 계산한다.예를 들어 캐릭터의 발을 바닥에 고정하거나 손을 특정 위치에 놓도록 할 때 유용하다. 현대 3D 애니메이션과 게임에서는 FK와 IK를 혼합하여 사용한다.
4.5 리타기팅 (Motion Retargeting)
리타기팅은 한 대상에서 획득한 움직임 데이터를 다른 골격 구조를 가진 3D 캐릭터에 적용하는 기술이다.
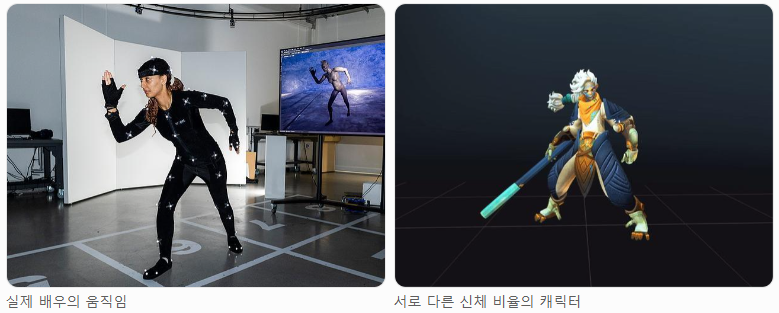
배우의 키가 170cm이고 캐릭터의 키가 250cm라면 관절 위치를 그대로 복사하는 것만으로는 자연스러운 움직임을 얻기 어렵다.따라서 관절 대응 관계, 회전 방향, 신체 비율, 발과 바닥의 접촉 조건 등을 고려하여 움직임을 변환한다. 이 기술은 게임 캐릭터 애니메이션, 디지털 휴먼, 가상 아이돌 제작 등에 활용된다.
현재의 Unreal Engine에서도 IK Rig와 IK Retargeting을 이용하여 서로 다른 뼈 구조와 신체 비율을 가진 캐릭터 사이에 애니메이션을 전달할 수 있다. 또한 런타임 리타기팅을 이용하면 Live Link와 같은 실시간 환경에서도 다른 캐릭터로 모션을 전달할 수 있다.
4.6 실시간 처리와 지연시간 (Real-time Processing & Latency)
실시간 모션캡처에서는 센서가 움직임을 감지한 시점부터 캐릭터가 화면에서 반응하는 시점까지 걸리는 지연시간(Latency)이 중요하다. 전체 지연시간은 다음 요소의 영향을 받는다.

예를 들어 60fps로 화면을 렌더링하면 프레임 간 시간 간격은 약 16.67ms이다. 그러나 이것이 전체 모션캡처 지연시간이 16.67ms라는 의미는 아니다. 실시간 가상 공연, VR, 게임에서는 지연시간뿐만 아니라 프레임 간 시간의 변동과 데이터 손실도 중요하다.
기존에는
촬영 → 데이터 정리 → 애니메이션 → 렌더링
의 과정이 필요하였다.
그러나 Unreal Engine, Unity와 같은 실시간 엔진을 이용하면
Motion Capture → Retargeting → Rendering
을 거의 동시에 수행할 수 있다. 이는 버추얼 프로덕션(Virtual Production), 가상공연, 실시간 방송, 버추얼 휴먼 제작의 핵심 기반이 된다.
Section 05. 모션캡처의 종류
광학식(Optical)
- 마커 기반
- 마커리스
- 페이셜 캡처
비광학식(Non-Optical)
- 자기식
- 관성식
- 기계식
각 기술은 센서의 종류와 공간을 측정하는 방법에서 차이가 있다.
1. 광학식 모션캡처
광학식 모션캡처는 카메라를 사용하여 대상의 움직임을 측정한다. 대표적으로 배우의 몸에 여러 개의 마커를 부착하고, 스튜디오에 설치된 다수의 카메라가 이를 추적한다. 카메라들은 서로 다른 시점에서 동일한 마커를 관측한다. 이를 이용하여 마커의 3차원 위치를 계산한다. 이 과정을 삼각측량(Triangulation)이라고 한다.
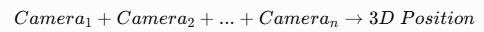
패시브 마커
패시브 마커는 자체적으로 빛을 발생하지 않는다. 대신 카메라 주변에서 조사되는 적외선을 반사하여 카메라가 마커 위치를 인식하도록 한다. 일반적으로 사용하는 재질은 재귀반사(Retroreflection) 특성을 갖는다. 즉 빛이 들어온 방향과 유사한 방향으로 빛을 반사한다.
장점
- 구조가 단순하다.
- 배우가 별도의 전원장치를 착용하지 않아도 된다.
- 소품이나 오브젝트에도 마커를 쉽게 부착할 수 있다.
- 대규모 영화 및 게임 제작에 널리 활용된다.
단점
패시브 마커는 개별 마커가 서로 다른 고유 신호를 발생시키지 않기 때문에 시스템이 각 마커의 이동 관계를 계속 추적하여야 한다. 또한 적외선 환경에 영향을 받을 수 있어 야외 환경에서는 사용 조건에 제약이 생길 수 있다.
액티브 마커
액티브 마커(Active Marker)는 마커 자체가 빛을 발생시키는 방식이다. 마커의 색상이나 점멸 주파수를 다르게 설정하여 마커를 구별할 수 있다고 설명한다.
- 장점: 개별 마커의 식별이 상대적으로 명확하며 먼 거리에서도 인식하기 쉽다.
- 단점: 각 마커에 전원을 공급하여야 하므로 배터리와 전자장치가 필요하다. 따라서 시스템 비용과 배우의 착용 부담이 증가할 수 있다.
마커리스 모션캡처
마커리스 모션캡처(Markerless Motion Capture)는 배우의 몸에 별도의 마커를 부착하지 않고 카메라 영상만으로 움직임을 추정한다. 패턴 인식(Pattern Recognition), 특징 추출(Feature Extraction), 영상처리(Image Processing)를 기반으로 움직임을 분석하는 방식이다. 최근에는 이 분야가 딥러닝 기반 인간 자세 추정(Human Pose Estimation)과 빠르게 결합되고 있다.
대표적인 연구인 OpenPose는 사람의 몸, 발, 손, 얼굴 등의 키포인트(Keypoint)를 이미지에서 실시간으로 추정하는 방법을 제시하였다. 예를 들어 AI는 사람의 영상에서 다음과 같은 특징점을 찾는다.
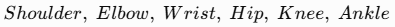
이러한 특징점을 연결하면 디지털 스켈레톤을 생성할 수 있다.
마커리스 방식의 장점
- 마커를 착용할 필요가 없다.
- 기존 카메라 영상을 활용할 수 있다.
- 촬영 준비 시간이 줄어든다.
- 일반 사용자를 대상으로 한 인터랙티브 콘텐츠에 유리하다.
한계
카메라에서 신체 일부가 가려지는 가림(Occlusion) 문제가 발생할 수 있다. 또한 조명, 의상, 촬영 각도, 사람 간 겹침 등에 영향을 받을 수 있다.
비전 기반 인간 동작 분석은 오랫동안 컴퓨터비전 분야의 주요 연구 주제로 발전해 왔다. Moeslund, Hilton, Krüger의 연구는 인간 동작 캡처와 분석을 컴퓨터비전 관점에서 체계적으로 정리한 대표적인 연구이다.
페이셜 캡처
페이셜 캡처(Facial Capture)는 얼굴의 표정과 움직임을 기록하는 모션캡처 기술이다.
일반적으로 배우가 소형 카메라가 장착된 헤드기어를 착용하고 얼굴 표정을 기록하며, 얼굴 마커와 마커리스 기술을 함께 사용할 수 있다. 얼굴은 몸보다 훨씬 많은 미세한 움직임을 포함한다.
예를 들어
- 눈썹 움직임
- 눈 깜박임
- 입술 모양
- 볼의 움직임
- 턱 움직임
등이 감정 표현에 중요한 역할을 한다. 현대 영화와 게임에서는 신체 움직임, 얼굴 표정, 음성을 함께 기록하는 경우가 많다.
이를 보다 넓은 개념으로 퍼포먼스 캡처(Performance Capture)라고 부른다.
비광학식 모션캡처
- 자기식 모션캡처
자기식(Magnetic Motion Capture)은 신체에 자기장 센서를 부착하고 자기장의 변화를 이용하여 위치와 방향을 측정한다.
적은 수의 센서로도 모션캡처가 가능하지만 금속 물체와 외부 자기장 환경에 영향을 받는다는 단점을 설명한다.
- 기계식 모션캡처
기계식(Mechanical Motion Capture)은 배우가 기계적인 외골격(Exoskeleton)을 착용하고 관절 각도를 직접 측정하는 방식이다. 기계적으로 관절을 연결하기 때문에 정확한 회전값을 얻을 수 있지만 배우의 움직임이 제한될 수 있다. 오늘날 엔터테인먼트 제작에서는 상대적으로 사용 빈도가 낮다.
- 관성식 모션캡처
관성식(Inertial Motion Capture)은 신체 여러 부위에 관성센서를 부착하여 움직임을 측정한다. 가속도 센서, 자이로 센서, 지자기 센서를 조합하여 움직임, 회전, 방향을 측정한다.
- IMU : 관성식 모션캡처의 핵심 장치는 관성측정장치(Inertial Measurement Unit, IMU)이다.
광학식과 관성식 비교
| 항목 | 광학식 | 관성식 |
| 측정 방식 | 카메라 | IMU |
| 정확도 | 매우 높음 | 상대적으로 낮음 |
| 공간 제약 | 있음 | 적음 |
| 야외 사용 | 제한적 | 용이 |
| 가림 문제 | 있음 | 없음 |
| 자기장 영향 | 없음 | 있음 |
| 시스템 구축 | 복잡 | 상대적으로 간단 |
| 활용 | 영화·게임 | 실시간 콘텐츠·현장 촬영 |
실제 제작 현장에서는 두 기술을 결합하는 하이브리드 시스템도 활용된다. 첨부자료 역시 광학식과 관성식의 장점을 결합한 접근을 최근 경향으로 소개하고 있다.
Section 05. 최신 응용 분야
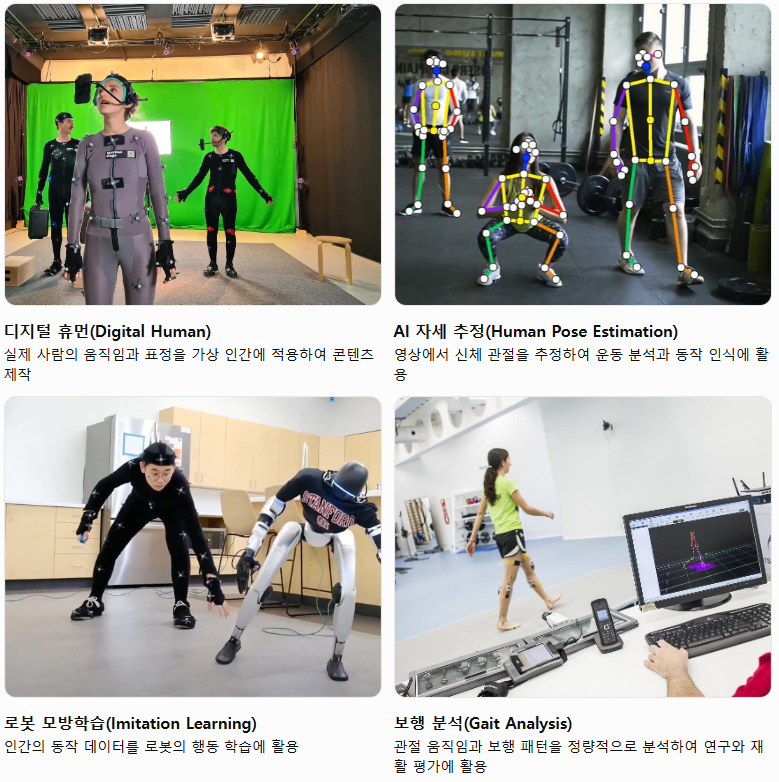
영화
현실에서 구현하기 어려운 존재의 움직임을 제작한다.
게임
플레이어가 자연스럽게 인식할 수 있는 인간의 움직임을 캐릭터에 적용한다.
가상 인간
디지털 휴먼(Digital Human)이나 버추얼 아이돌의 신체 움직임을 실시간으로 제어한다.
VR·AR
사용자의 몸 움직임을 가상환경에 반영한다.
인터랙티브 아트
관람자의 움직임 자체를 작품의 입력 데이터로 사용한다.
스포츠
선수의 관절 움직임과 자세를 분석한다.
재활·의료
보행과 신체 움직임을 정량적으로 분석한다.
- Total
- Today
- Yesterday
- 파이썬 기초
- 컴퓨팅사고력
- figma
- 엑셀
- HCI
- 휴리스틱평가
- 초보자를 위한 텍스트마이닝
- 챗GPT
- python
- UI
- HTML
- 엑셀365
- 파이썬
- 데이터R지
- matplotlib
- pygame
- 관계자분석
- 피그마
- 자바스크립트
- 텍스트마이닝
- 챗봇
- MOS365
- 데이타R지
- UX
- 라이브러리
- 안드로이드
- 파이썬기초
- mos expert
- Idle
- 프로토타입
| 일 | 월 | 화 | 수 | 목 | 금 | 토 |
|---|---|---|---|---|---|---|
| 1 | 2 | 3 | ||||
| 4 | 5 | 6 | 7 | 8 | 9 | 10 |
| 11 | 12 | 13 | 14 | 15 | 16 | 17 |
| 18 | 19 | 20 | 21 | 22 | 23 | 24 |
| 25 | 26 | 27 | 28 | 29 | 30 | 31 |